


Next-Generation Autonomous Mobility

Handles mud, slopes, and harsh terrain with unmatched stability and control.
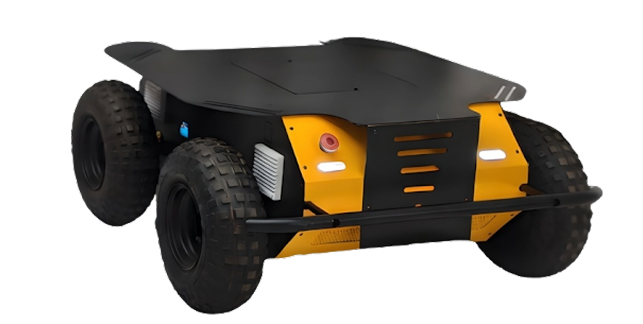
Outdoor AGV – Skid-Steer Research Platform
The Outdoor AGV is a research-grade autonomous ground platform designed for demanding outdoor environments and heavy payload operations. Its skid-steer drivetrain and rugged mechanical structure ensure stable motion and precise control in real-world conditions.
Built for advanced autonomy research, the platform supports LiDAR-first navigation, sensor fusion, and scalable perception pipelines — making it ideal for large-scale outdoor experimentation and robotics development.
Key Features

All-Terrain Performance
Smooth maneuverability even with heavy payloads.

Skid-Steer Mobility
Precise movement with differential drive system.

Autonomous Ready
Waypoint navigation and intelligent control.

Rugged Build Quality
Designed for harsh outdoor environments.

High Payload Support
Supports sensors and robotic modules.

Modular Design
Easily customizable platform.
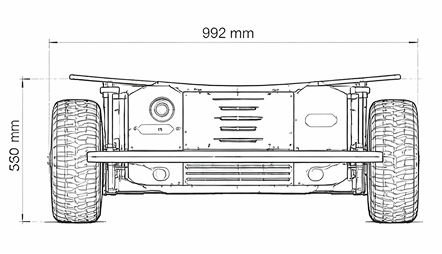
Tech Specs
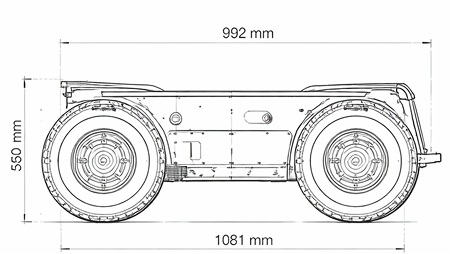
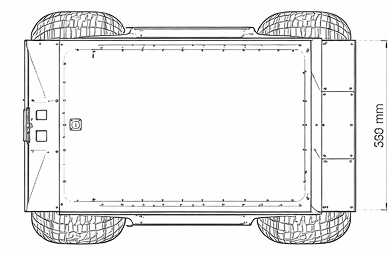
Compute Unit
NVIDIA Jetson Orin Nano
Terrain Capability
Mud, sand, gravel, slopes
Drive System
Skid-steer motors
Payload Capacity
High-load support
Perception
LiDAR & camera support
Power System
Efficient performance
Accessories

LiDAR Sensor
Mapping & obstacle detection

Camera Module
Vision & perception

Robotic Arm
Object handling

GPS Module
Precise navigation
Use Cases

Outdoor Navigation & Mapping

LiDAR-based perception

Autonomous transport

Motion control systems
Gallery


